Un excitateur modal est un dispositif électromécanique qui convertit un signal d'entraînement électrique en une force mécanique contrôlée, appliquée directement à une structure de test afin que les ingénieurs puissent en mesurer la force. fréquences propres, formes de mode et amortissement . Au lieu de s'appuyer sur un seul coup transitoire d'un marteau à percussion, l'excitateur maintient une force répétable et réglable sur une bande de fréquence définie, c'est pourquoi il reste la méthode d'excitation préférée pour les structures nécessitant des balayages sinusoïdaux, des vibrations aléatoires ou un apport de fatigue de longue durée.
Comment fonctionne un excitateur modal Shaker
À la base, un excitateur modal fonctionne sur le même principe qu'un haut-parleur, adapté aux charges structurelles. Un amplificateur de puissance alimente un courant alternatif dans une bobine suspendue à l'intérieur d'un champ magnétique. L'interaction entre la bobine conductrice de courant et le champ magnétique génère une force le long de l'axe d'entraînement de l'agitateur, suivant la relation de force de Lorentz : la force est proportionnelle à la densité de flux magnétique, à la longueur de la bobine dans le champ et au courant fourni. Étant donné que le courant peut être contrôlé avec une grande précision, la force résultante peut être transformée en une tonalité sinusoïdale pure, une sinusoïde balayée, un bruit à large bande aléatoire ou un transitoire façonné, quel que soit le profil d'excitation requis par le plan de test.
L'armature, qui porte la bobine et se connecte à la structure de test via une tige d'entraînement, est soutenue par un système de suspension flexible. Cette suspension maintient l'armature centrée et l'empêche de se déplacer dans une direction autre que l'axe d'entraînement prévu, ce qui affecte directement la « propreté » de l'entrée de force. Tout mouvement latéral ou de bascule introduit des composantes de force transversales qui corrompent la fonction de réponse en fréquence mesurée. La qualité de la suspension est donc l'un des facteurs de performance les plus sous-estimés dans la conception d'une excitatrice.
Composants de base qui déterminent les performances
Chaque excitateur modal , quelle que soit sa taille, est construit autour des mêmes blocs fonctionnels. Comprendre comment ils se connectent est utile lors du dépannage de données de test incohérentes ou de la spécification d'un système pour une nouvelle application.
Chaîne de signaux et de puissance
Générateur de signaux
Amplificateur de puissance
Corps du shaker (bobine, armature, suspension)
Tige d'entraînement / Stinger
Système de refroidissement
Fig. 1 — Chaîne fonctionnelle d'un excitateur agitateur modal, depuis la génération du signal jusqu'à la sortie mécanique au niveau de l'article de test.
Le générateur ou contrôleur de signal produit la forme d'onde de référence et, dans les systèmes en boucle fermée, compare un signal de retour (généralement provenant d'un accéléromètre ou d'un transducteur de force monté au point d'entraînement) avec le profil cible, ajustant le signal d'entraînement en temps réel pour maintenir la précision. L'amplificateur de puissance augmente le courant jusqu'au niveau requis par la bobine. Pour les agitateurs plus grands, cela peut signifier des centaines d'ampères à basse tension. Le système de refroidissement, qu'il soit à air pulsé ou liquide, empêche la batterie de surchauffer lors d'un fonctionnement soutenu à haute force ou haute fréquence ; les limites thermiques sont souvent la raison pour laquelle un agitateur ne peut pas maintenir sa force nominale maximale en continu.
Comparaison des technologies d'excitation
Trois technologies d'excitation dominent les tests structurels, et chacune compromet différemment la capacité de force, la plage de fréquences et le déplacement.
| Technologie | Plage de fréquence typique | Force de pointe typique | Idéal pour |
| Électrodynamique | CC à 10 000 Hz | 20 N à 90 000 N | Tests modaux généraux, balayages sinusoïdaux, vibrations aléatoires |
| Piézoélectrique | Jusqu'à 20 000 Hz | 50 N à 3 000 N | Excitation haute fréquence à faible déplacement |
| Hydraulique | CC à 500 Hz | 5 000 N à plus de 500 000 N | Essais de fatigue et de durabilité à basse fréquence et à haute force |
Les unités électrodynamiques restent le choix le plus courant pour l'analyse modale car elles combinent une large plage de fréquences avec une sortie de force linéaire et prévisible et une maintenance relativement simple. Les excitateurs piézoélectriques échangent leur capacité de force contre une bande passante extrêmement élevée, ce qui les rend utiles pour les composants petits et rigides où les résonances se produisent bien au-dessus de 5 000 Hz. Les excitateurs hydrauliques sacrifient entièrement la gamme de fréquences en échange de niveaux de force que les systèmes électrodynamiques et piézoélectriques ne peuvent pas approcher. C'est pourquoi ils dominent les plates-formes de fatigue structurelle et de durabilité plutôt que le travail d'identification modale.
Spécifications clés qui affectent la qualité des tests
La sélection ou l'évaluation d'un excitateur agitateur revient à faire correspondre quatre spécifications à l'objet de test : force maximale, plage de fréquences utilisable, course maximale et masse mobile de l'induit. Le sous-dimensionnement de l’un d’entre eux introduit une erreur mesurable dans les formes modales extraites.
450 N
Petit plan de travail
shaker
2 700N
Milieu de gamme
agitateur de laboratoire
18 000N
Grande structure
agitateur d'essai
89 000 N
Composant lourd
agitateur d'essai
Fig. 2 — Plages représentatives de force sinusoïdale maximale dans les classes de taille d'agitateur électrodynamique courantes.
Le dimensionnement des forces doit prendre en compte davantage que la masse statique de la structure. À la résonance, la force dynamique effective requise pour amener une structure légèrement amortie à une réponse mesurable peut représenter une petite fraction de ce qui serait nécessaire pour déplacer une masse statique équivalente, car la structure elle-même amplifie l'entrée près de ses fréquences naturelles. Cependant, à mesure que la fréquence chute vers l'extrémité inférieure du balayage, la force nécessaire pour obtenir la même amplitude de déplacement augmente fortement : le déplacement, la vitesse et l'accélération sont liés par des facteurs de fréquence, de sorte qu'un agitateur qui semble correctement dimensionné au milieu de la bande peut manquer de course ou de force à 5 Hz. Une règle pratique utilisée par les ingénieurs de test consiste à dimensionner l'agitateur pour une marge d'au moins 20 % au-dessus de la force requise calculée dans le pire des cas sur toute la plage de fréquences, et pas seulement à la résonance attendue.
Méthodes de montage et de couplage
La façon dont l’excitateur se connecte à la structure a autant d’influence sur la qualité des données que les propres spécifications de l’agitateur. Trois approches de couplage sont utilisées en pratique :
Connexion de tige Stinger — une tige fine, rigide axialement mais flexible latéralement, relie l'armature à la structure. Il s'agit de la méthode standard pour les tests modaux car la tige transmet la force le long de l'axe d'entraînement tandis que sa flexibilité en flexion isole la structure des charges latérales indésirables imposées par la propre suspension du secoueur. Un dard trop court ou trop rigide en flexion réintroduit la force transversale ; celui qui est trop long ou trop fin peut lui-même résonner dans la bande passante du test et fausser la force mesurée.
Attachement direct — utilisé lorsque l'excitatrice est petite par rapport à la structure ou lorsque le travail à très haute fréquence rend la conformité du dard inacceptable ; nécessite un alignement minutieux puisque tout désalignement se couple directement dans la structure.
Masse réactionnelle ou suspension libre — pour les structures légères, l'agitateur lui-même a besoin d'un point de réaction stable, souvent obtenu en montant l'article de test sur des câbles élastiques souples pour se rapprocher d'une condition limite libre, tandis que l'agitateur est mis à la terre sur une base indépendante isolée des vibrations afin que son propre mouvement ne soit pas couplé à la mesure.
Applications typiques dans tous les secteurs
Les excitateurs modaux sont utilisés partout où les ingénieurs doivent caractériser la façon dont une structure répond dynamiquement avant sa mise en service ou après une modification de conception.
- Structures aérospatiales : études modales de panneaux d'ailes et de fuselage, qualification de composants de satellite et essais de vibrations au sol sur des avions complets.
- Ingénierie automobile : vérification de la rigidité de la carrosserie, réglage des supports du groupe motopropulseur et dépannage NVH (bruit, vibration, dureté).
- Génie civil et structurel : identification modale des ponts et des bâtiments pour l'évaluation sismique et la surveillance de l'état des structures.
- Produits électroniques et de consommation : tests de résonance des circuits imprimés et des boîtiers pour éviter les défaillances par fatigue dues aux vibrations opérationnelles.
- Machines tournantes : caractérisation modale des boîtiers de roulements et des aubes de turbine pour éviter le chevauchement des résonances avec les vitesses de fonctionnement.
Dans tous ces domaines, l’objectif sous-jacent est cohérent : identifier les fréquences de résonance suffisamment tôt pour qu’une modification de conception reste peu coûteuse, plutôt que de découvrir un problème de résonance après la panne d’un prototype en service.
Intégration de la chaîne de signaux avec l'acquisition de données
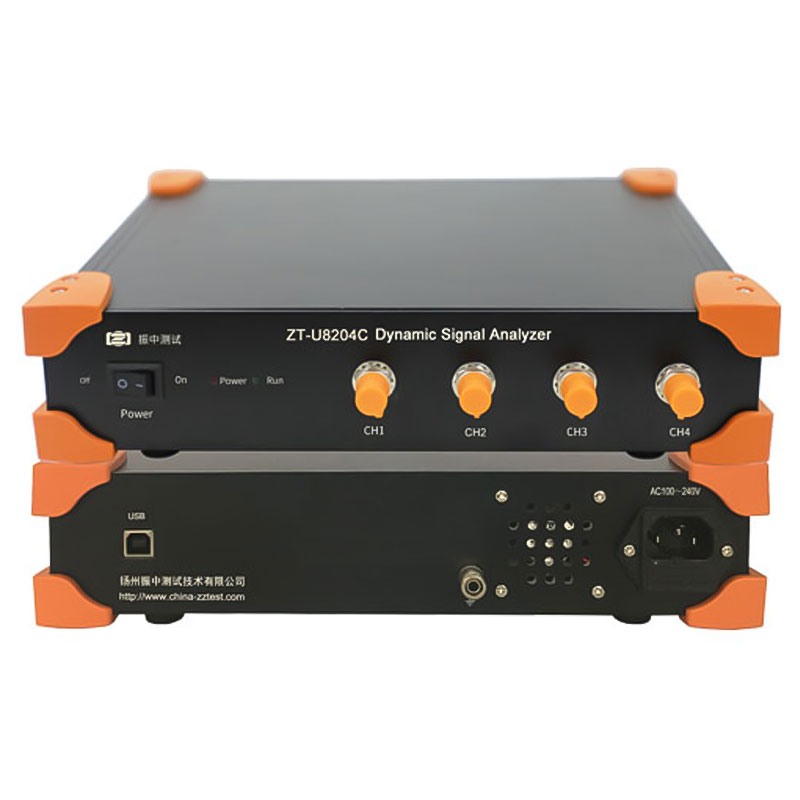
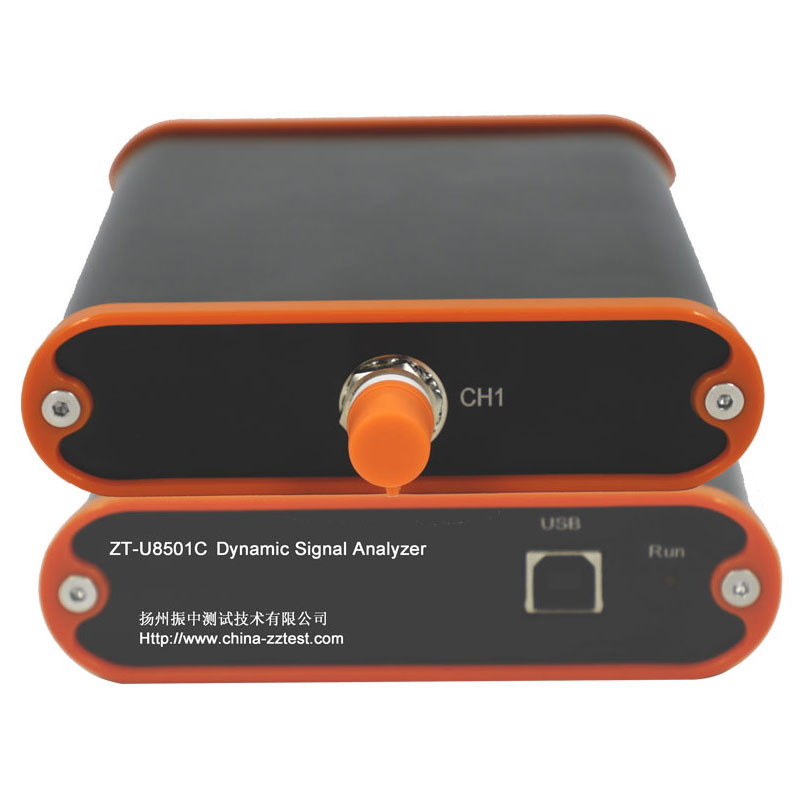
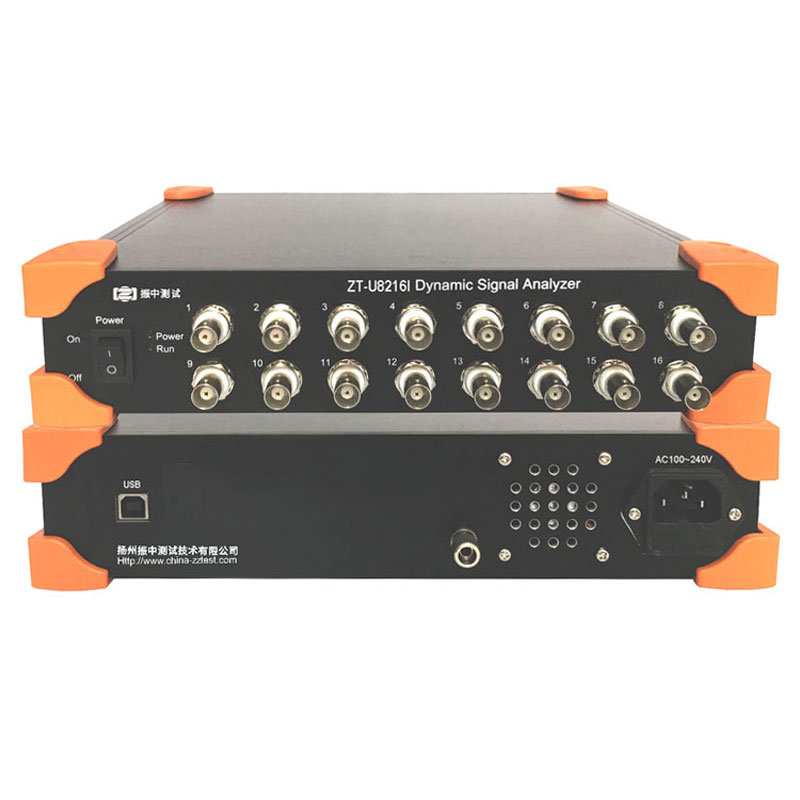
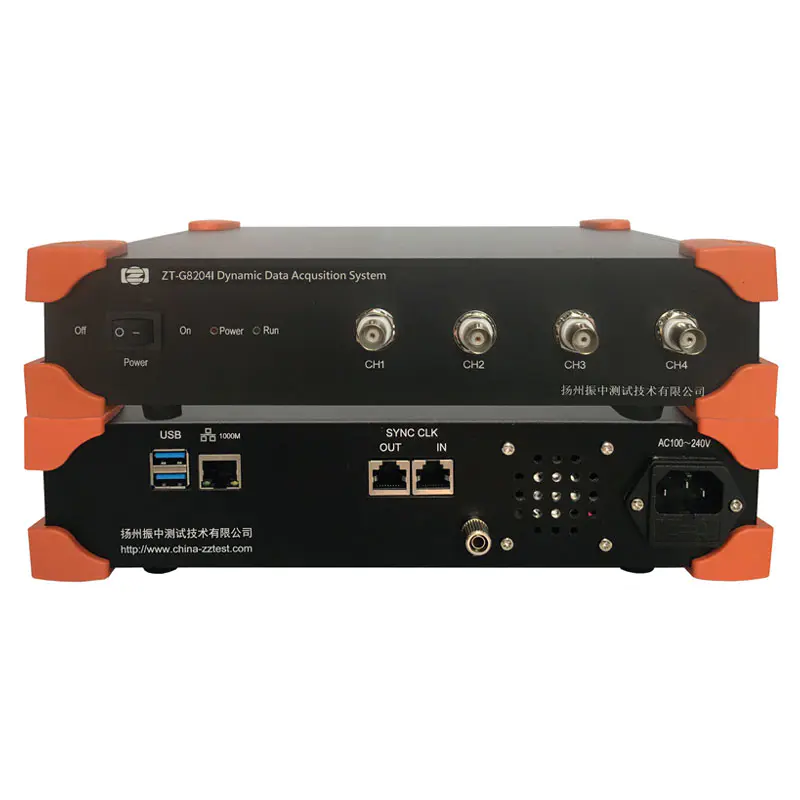
Un excitateur agitateur ne produit des données de test utiles que lorsqu'il est correctement intégré aux capteurs et au matériel d'acquisition. Une configuration typique place un transducteur de force entre le dard et la structure pour mesurer la force d'entrée réelle, tandis qu'un ou plusieurs accéléromètres capturent la réponse structurelle en plusieurs points. Les deux signaux alimentent un système d'acquisition de données qui calcule la fonction de réponse en fréquence (le rapport entre la réponse et la force d'entrée sur toute la fréquence) à partir de laquelle les fréquences naturelles, les formes de mode et les rapports d'amortissement modal sont extraits à l'aide d'algorithmes d'ajustement de courbe.
Le contrôle en boucle fermée est ce qui différencie un système d'agitation de base d'un système de précision. Plutôt que de piloter l'agitateur avec un signal de tension fixe, le contrôleur surveille la force ou l'accélération réelle obtenue et corrige en permanence le signal de commande afin que l'entrée suive le profil souhaité même lorsque l'impédance dynamique de la structure change tout au long du balayage. Sans cette boucle de rétroaction, les résonances dans la structure de test peuvent provoquer des pics ou des chutes de force incontrôlées, exactement là où la précision des données est la plus importante.
Erreurs de test courantes et comment les éviter
Plusieurs erreurs récurrentes expliquent la majorité des données de tests modaux de mauvaise qualité :
Chargement de masse — le montage d'un accéléromètre lourd ou d'un transducteur de force sur une structure légère déplace ses fréquences naturelles vers le bas. L'utilisation de capteurs dont la masse est inférieure à environ 1 % de la masse structurelle locale au point de montage permet de conserver cette erreur négligeable.
Résonance Stinger — une tige de dard qui résonne dans la plage de fréquences d'essai introduit un faux pic dans la force mesurée. Garder le stinger court et vérifier que son premier mode de flexion tombe bien au-dessus de la bande passante de test évite cela.
Conditions aux limites inadéquates — une suspension libre-libre qui n'est pas assez souple par rapport au premier mode flexible de la structure contamine les formes modales basse fréquence avec un mouvement de corps rigide. Une ligne directrice courante consiste à maintenir les fréquences des corps rigides de suspension en dessous du dixième du premier mode élastique de la structure.
Overdrive à la résonance — étant donné que les structures légèrement amorties amplifient la réponse très près de la résonance, un balayage à force constante peut entraîner un déplacement au-delà des limites linéaires, introduisant une distorsion non linéaire dans la fonction de réponse en fréquence. Les tests à réponse contrôlée, dans lesquels le contrôleur réduit la force à mesure que la résonance s'approche, évitent cela.
Mauvaise mise à la terre du corps du shaker — si le corps de l'agitateur n'est pas correctement isolé ou mis à la terre, les forces de réaction se répercutent dans la configuration de mesure, dégradant la répétabilité entre les essais.
Pratiques de maintenance qui prolongent la durée de vie
Les excitateurs électrodynamiques sont des instruments de précision et leur précision à long terme dépend d'un entretien de routine. La température des serpentins doit être surveillée pendant les campagnes de tests prolongées, car des cycles thermiques répétés accélèrent la rupture de l'isolation. Les composants de la suspension (généralement des flexions ou des roulements à rouleaux) s'usent progressivement et doivent être inspectés pour détecter tout jeu ou rigidité asymétrique, car une suspension dégradée est une source courante de force transversale inexpliquée apparaissant des mois après le dernier étalonnage d'un système. Les Stingers sont des articles consommables et doivent être remplacés dès qu'ils sont pliés ou fatigués plutôt que réutilisés indéfiniment. Les filtres des amplificateurs et des systèmes de refroidissement nécessitent également un nettoyage périodique, en particulier dans les environnements de test industriels poussiéreux, afin d'éviter une restriction du débit d'air qui entraîne des arrêts thermiques en cours de test.
Quelle est la principale différence entre un excitateur vibrant modal et un marteau à percussion ?
Un excitateur shaker applique une force continue et contrôlable sur une plage de fréquences ou une période de temps choisie, tandis qu'un marteau à percussion délivre une seule impulsion transitoire. Les shakers permettent un meilleur contrôle de l'amplitude de la force et du contenu fréquentiel, ce qui est important pour les structures non linéaires ou lorsqu'un rapport signal/bruit élevé est nécessaire à des fréquences spécifiques.
Comment choisir le bon indice de force pour une excitatrice à agitateur modal ?
Calculez la force dynamique nécessaire sur toute la plage de fréquences d'intérêt, y compris l'extrémité basse fréquence où les exigences de course et de force sont généralement les plus élevées, puis ajoutez environ 20 % de marge. Les agitateurs sous-dimensionnés ne peuvent pas atteindre les amplitudes cibles à l’extrémité inférieure d’un balayage même s’ils fonctionnent bien à proximité de la résonance.
Un excitateur modal peut-il endommager la structure de test ?
Oui, si les niveaux de force ne sont pas contrôlés à proximité de la résonance. Étant donné que les structures légèrement amorties amplifient fortement la réponse aux fréquences naturelles, un balayage à force constante incontrôlée peut conduire la structure vers des niveaux de déplacement non linéaires, voire dommageables. Un contrôle en boucle fermée qui limite l'amplitude de réponse proche de la résonance empêche cela.
Pourquoi la sélection des tiges de stinger est-elle si importante dans les tests modaux ?
Le dard transmet la force axiale tout en isolant la structure du propre mouvement de suspension latéral du secoueur. Un dard trop rigide en flexion réintroduit la force transversale, tandis qu'un dard trop long ou trop fin peut résonner dans la bande de test, déformant le signal de force mesuré.
Quelle plage de fréquence dois-je attendre d’un excitateur électrodynamique ?
La plupart des agitateurs électrodynamiques utilisés dans les tests modaux couvrent une fréquence proche du courant continu jusqu'à une fréquence comprise entre 5 000 et 10 000 Hz, en fonction de la taille et de la conception de l'armature. Les unités plus grandes et à force élevée ont tendance à avoir une limite de fréquence supérieure plus étroite en raison de l'augmentation de la masse d'armature, tandis que les unités plus petites atteignent des fréquences plus élevées mais avec une capacité de force inférieure.
Références
- Ewins, D.J., « Tests modaux : théorie, pratique et application », Research Studies Press, 2e édition.
- ISO 7626 : Vibrations et chocs mécaniques — Détermination expérimentale de la mobilité mécanique.
- ASTM E756 : Méthode d’essai standard pour mesurer les propriétés d’amortissement des vibrations des matériaux.
- Rao, SS, « Vibrations mécaniques », Pearson Education.
- McConnell, K.G. et Varoto, P.S., « Tests de vibrations : théorie et pratique », Wiley.


 Adresse : No. 85, route Hetao West, district de Hanjiang, ville de Yangzhou, province du Jiangsu, Chine
 Téléphone : +86-0514-85764839
 Tél : +86-0514-85764839
 Courriel : sales@china-zztest.com